· updated Jan 27, 2025 · 6 min read
笔记:港大 MARS 实验室 R3LIVE(R2LIVE 升级)鲁棒实时 RGB 雷达视觉惯导紧耦合状态估计
关注港大 MARS 实验室的小伙伴应该都听过 R2LIVE (Robust, Realtime),它以紧耦合的方式融合相机,雷达,IMU 数据,能够较好地应对设备故障以及环境因素导致的视觉或激光退化现象。这几天 MARS 实验室又有大动作,他们在 GitHub 新建了一个叫 R3LIVE (Robust, Realtime, RGB-colored) 的项目,这个项目在之前的版本的基础上改进了 VIO 算法并给激光点云上了颜色。目前该项目已上传论文,后续会公布代码。
项目地址:github.com/hku-mars/r3live 论文链接:https://arxiv.org/abs/2109.07982
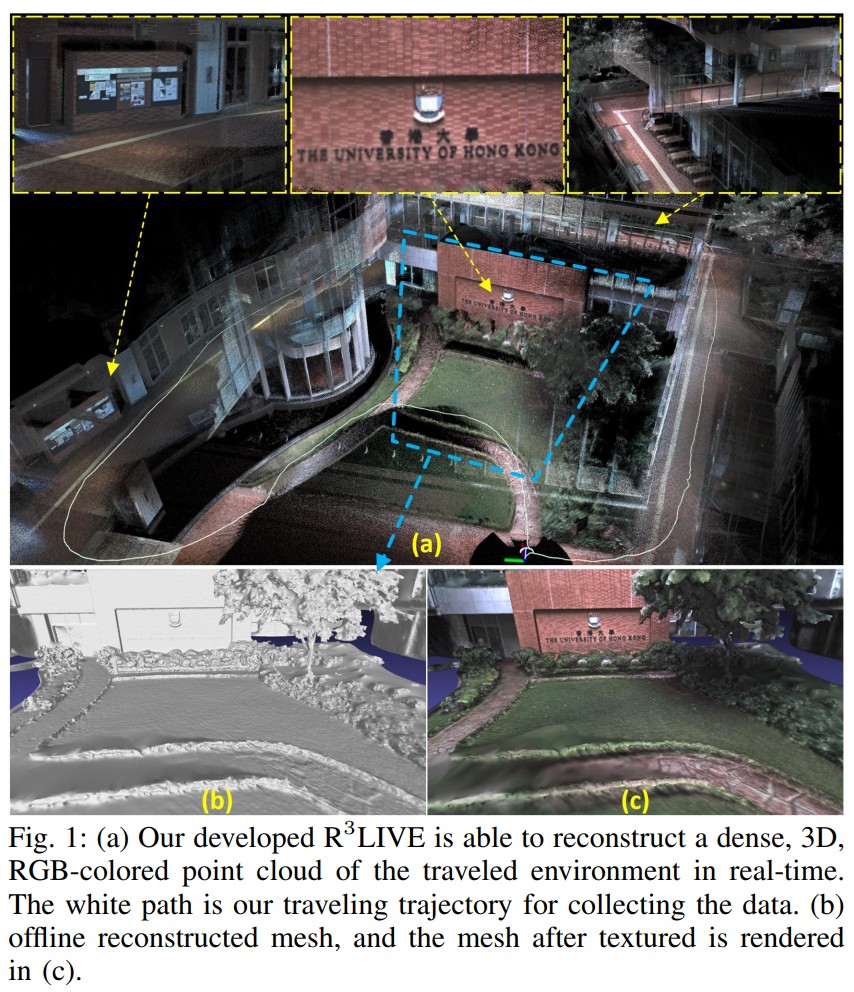
Fig1. (a): R3LIVE 能够实时重建一个密集的、三维 RGB 彩色的环境点云。白色的路径是我们收集数据的行驶轨迹。(b): 用我们提供的离线工具重建的 mesh 图。(c): 用顶点颜色进行纹理处理后的 mesh,这由 VIO 子系统进行渲染完成
下面是本文的视频演示:
框架
这篇文章提出了一种雷达+惯导+视觉融合的 SLAM 框架 R3LIVE。它包含两个子系统,即激光雷达-惯性测距(LIO)和视觉-惯性测距(VIO)。LIO 子系统(FAST-LIO)利用 LiDAR 和惯性传感器的测量结果,建立全局地图的几何结构(即三维点的位置)。VIO 子系统利用视觉-惯性传感器的数据,渲染地图的纹理(即三维点的颜色)。更为具体地,VIO 子系统为了避免特征提取与匹配过程,通过类似直接法最小化光度误差的方式实现 frame-to-map 的数据关联(此为本文的改进点)。R3LIVE 是在 R2LIVE 的基础上开发的,该系统有更高的鲁棒性和准确性。
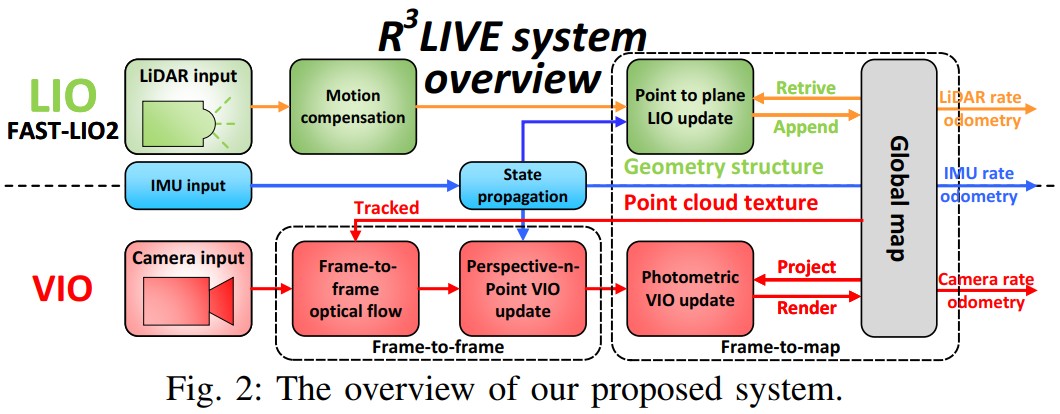
Fig1. R3LIVE 框架图
关键步骤原理
为方便对比,将 R2LIVE 框架图放在下方。
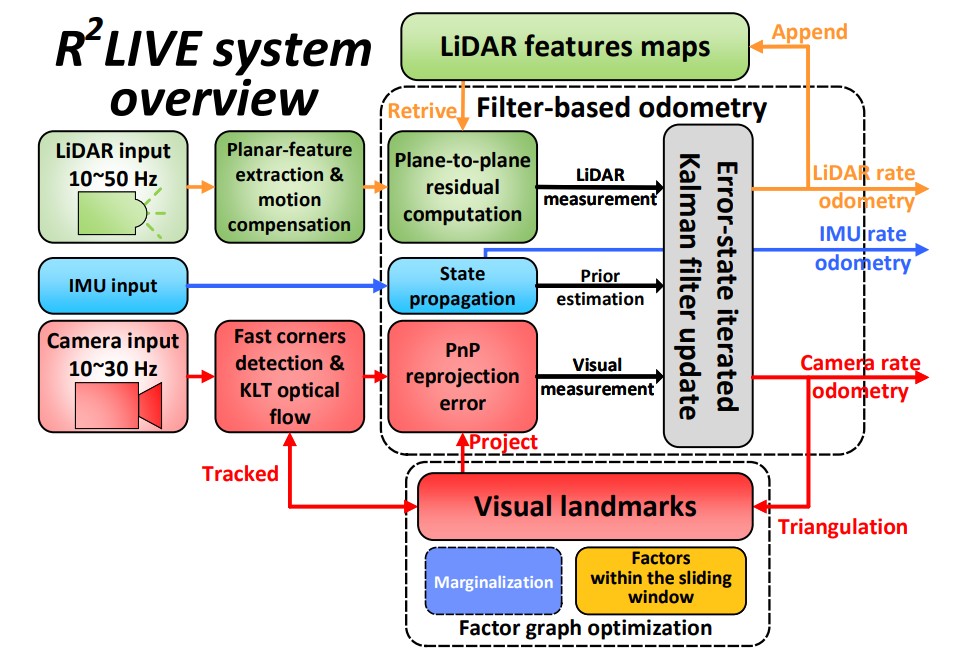
Fig2. R2LIVE 框架图
相比于 R2LIVE 最大的区别在于 VIO 以及地图。R2LIVE 的视觉地图(VIO 中采用 FAST 角点+KLT 光流数据关联+重投影误差+ESIKF 状态更新+因子图优化)与 LIDAR 地图(面面距残差+ESIKF 状态更新)是两个地图,二者没有直接的数据关联;而 R3LIVE 激光雷达与视觉共同维护一个全局地图(global map),另外 VIO 分为帧间追踪(frame-to-frame)与帧与地图之间追踪(frame-to-map)。
LIO 部分基本复用,此处省去,接下来对 VIO 以及地图颜色渲染过程进行简单讲解。
帧间追踪
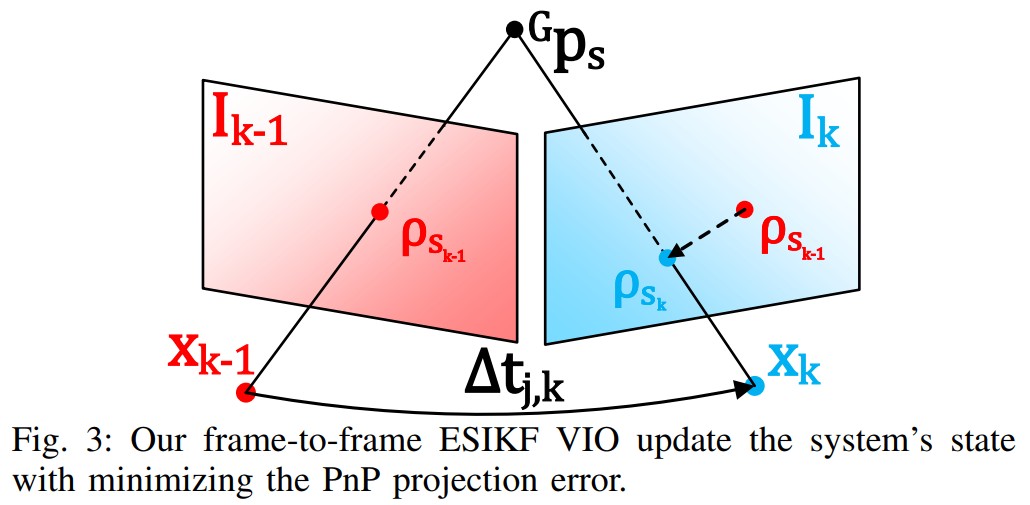
对于帧间追踪,假设上一帧追踪到个地图点:
它们在上一帧图像平面上的投影点也是知道的,通过 LK 光流可以得到这些投影点在当前帧上的估计位置。随后构建重投影误差,通过 ESIKF 的方式更新状态。
帧追踪地图
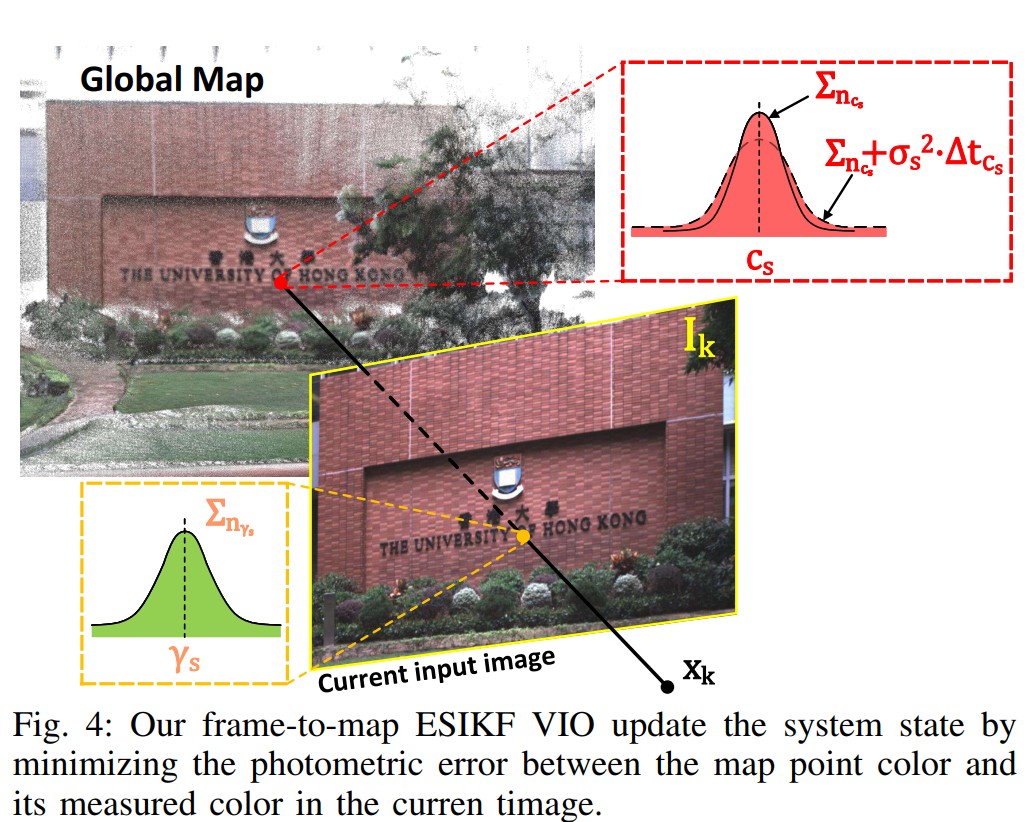
对于帧与地图之间的追踪,利用帧间追踪之后的状态以及追踪到的第个地图点:
构建如下光度误差:
其中的表示全局地图点中保存的 RGB 颜色信息,表示当前帧上的观测颜色,同样地采用 ESIKF 的方式最小化上述光度误差以更新状态。
地图点颜色更新
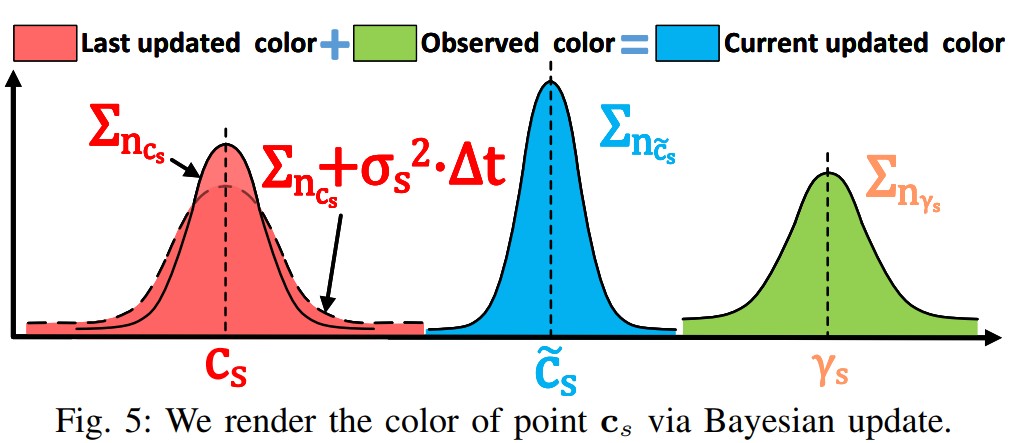
地图点颜色更新
还有一步就是给全局地图渲染颜色(即地图点颜色更新):同样以某个地图点为例,若它被当前帧观测到,通过优化后的位姿以及内参投影到当前帧的位置可能非整数点(这会造成该点没有对应的观测颜色),此时通过邻域插值得到的该观测颜色,之后通过贝叶斯更新过程将这两个颜色进行“融合”。(最后一步是更新 VIO 追踪的地图点,此时会删除一些光度误差较大的点,并将地图点投影到当前帧新增追踪到的点)
实验结果
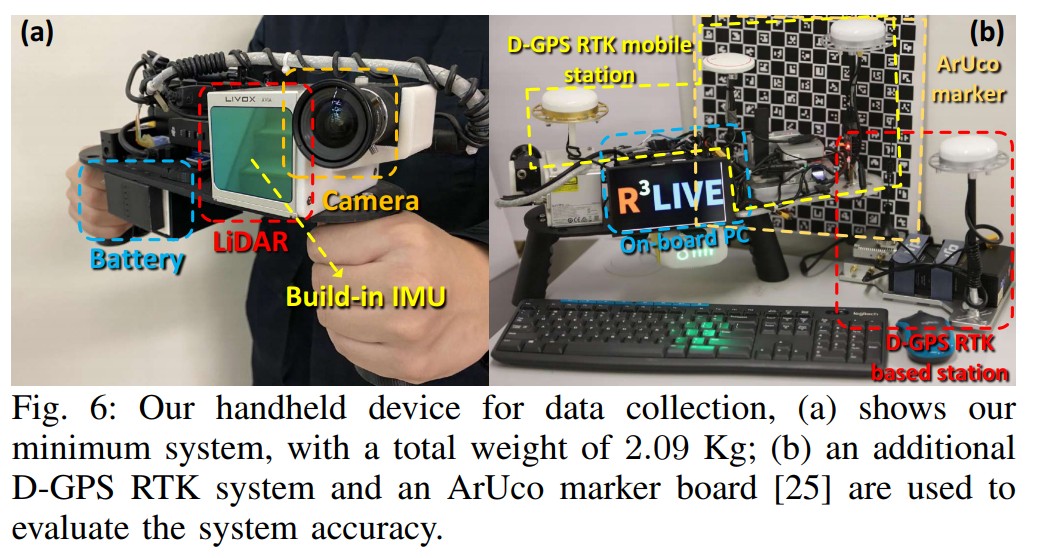
硬件
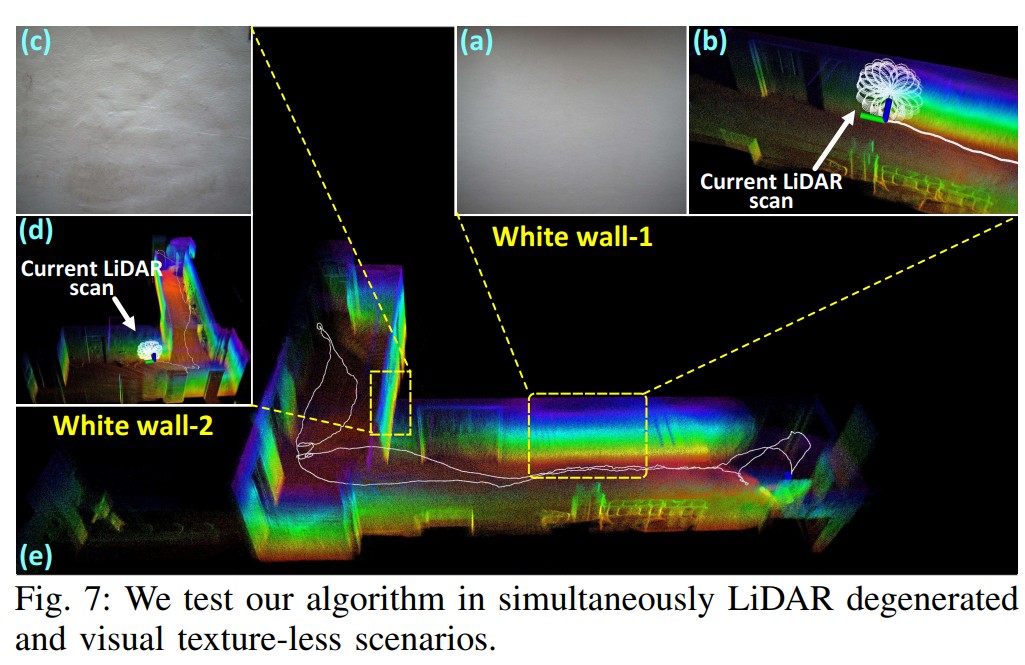
实验 1:弱纹理鲁棒性测试
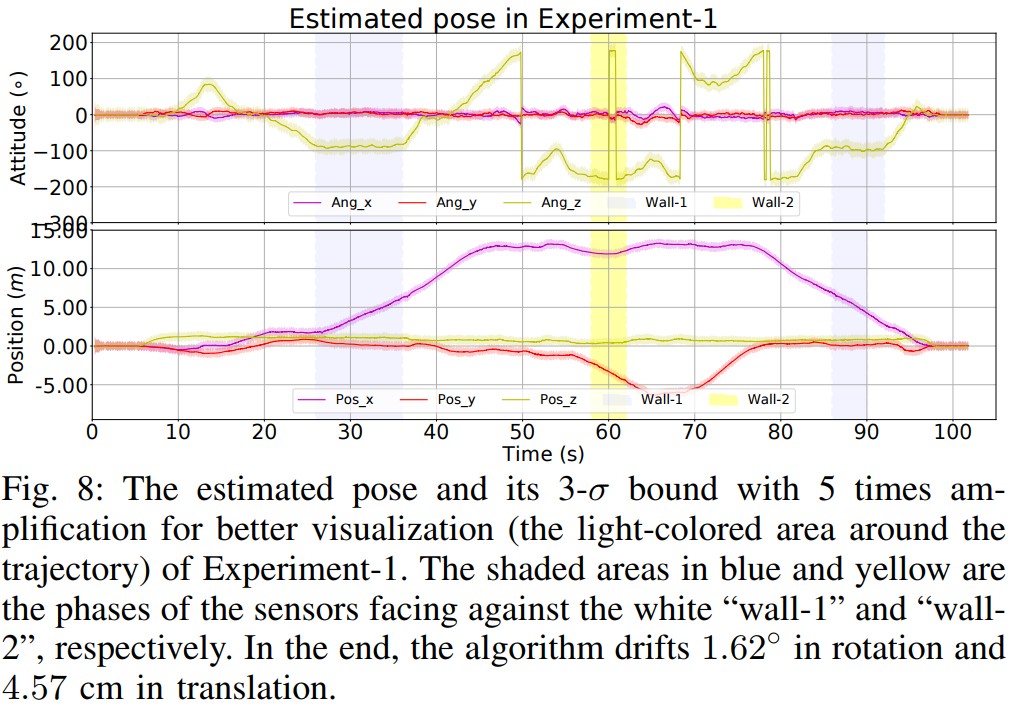
实验 2:室内外大场景重建
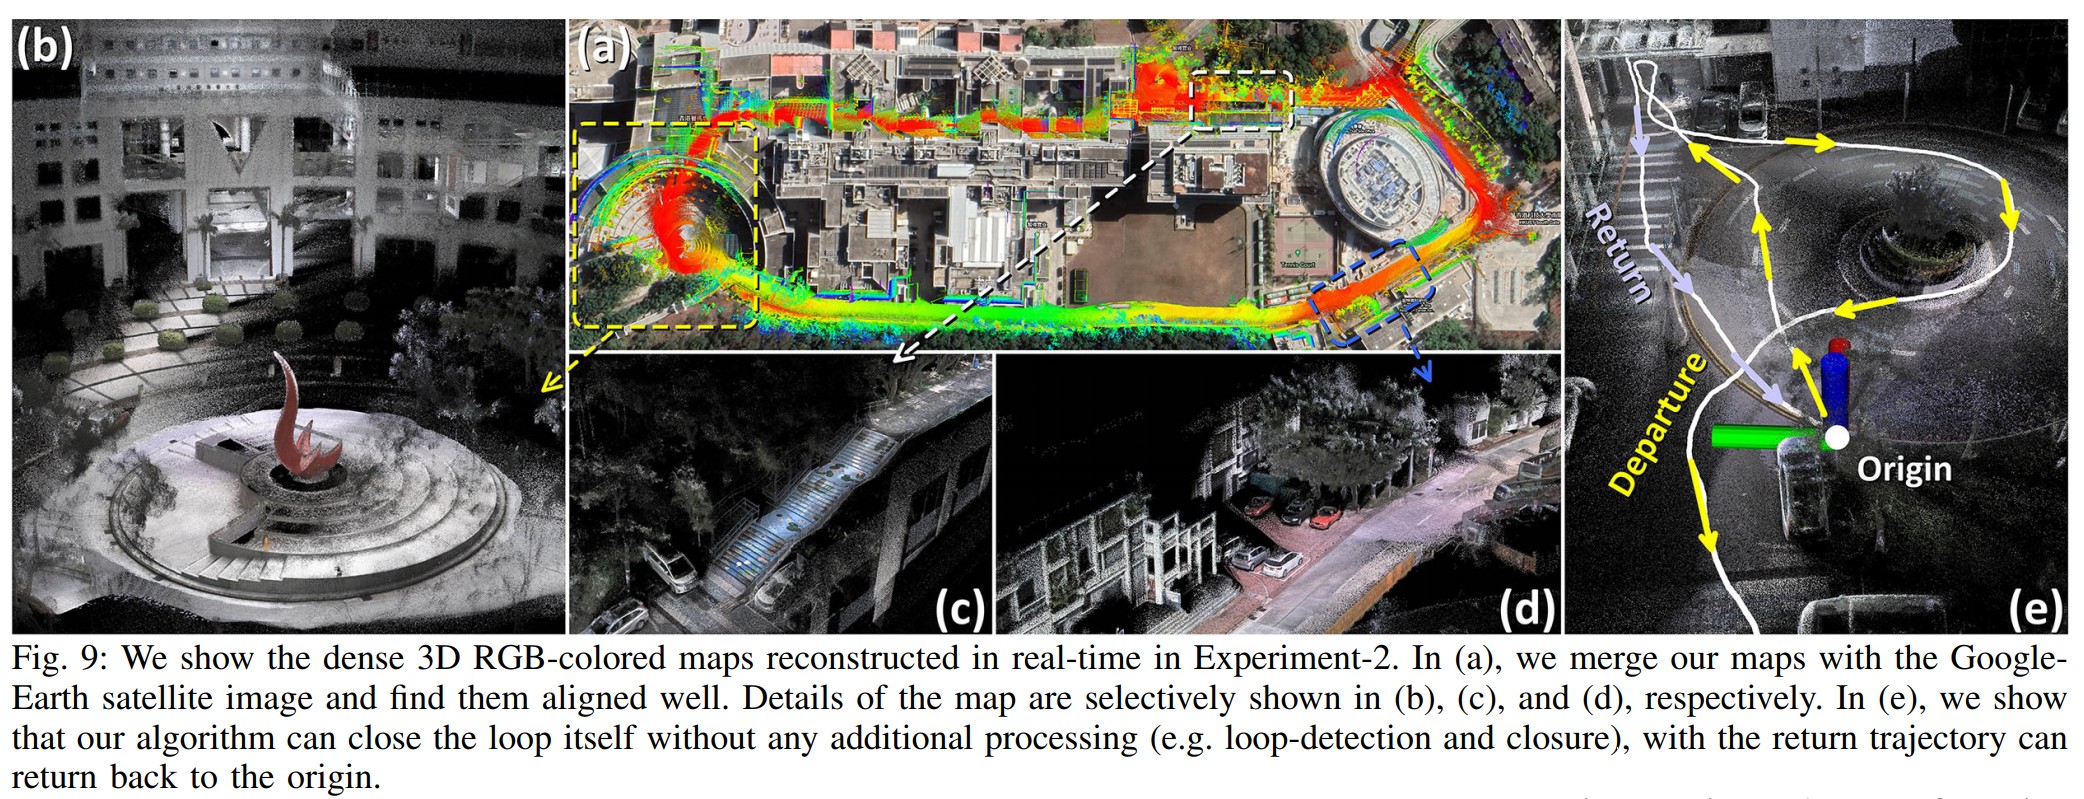
将 R3LIVE 得到的地图与谷歌地球卫星图像合并,它们对齐得很好
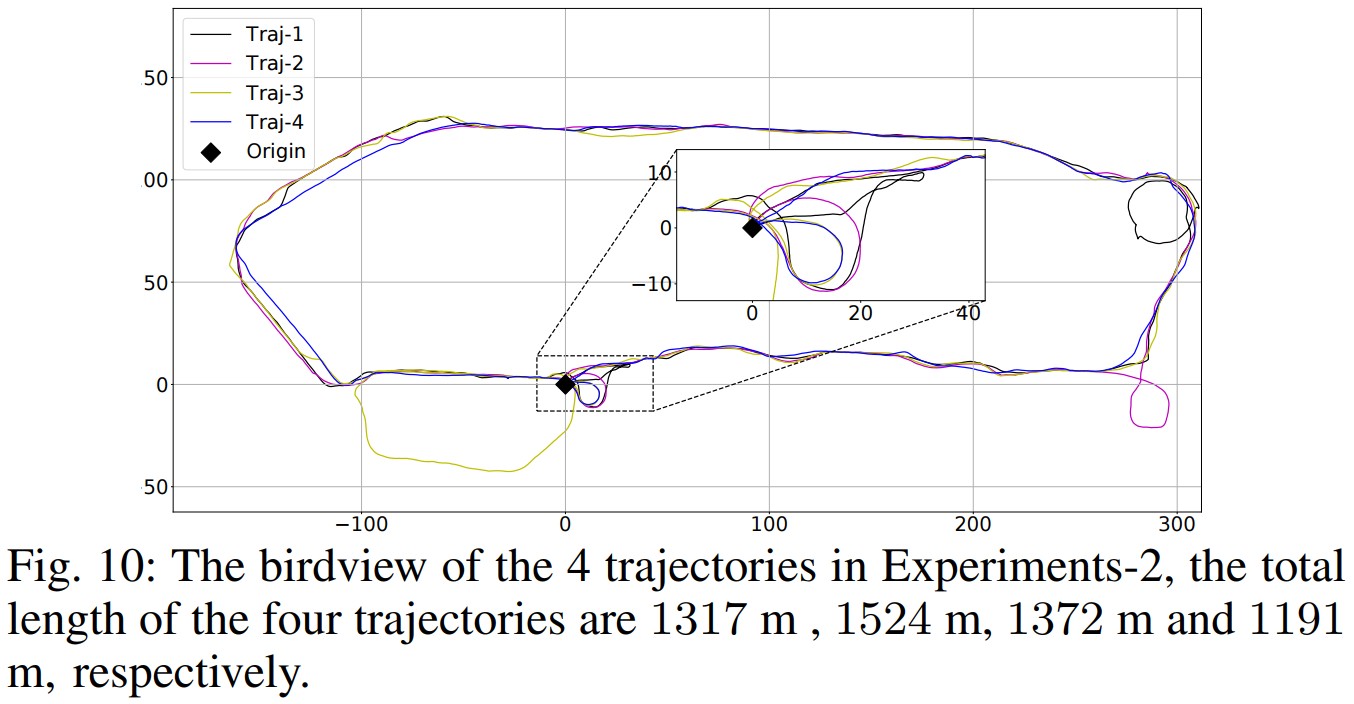
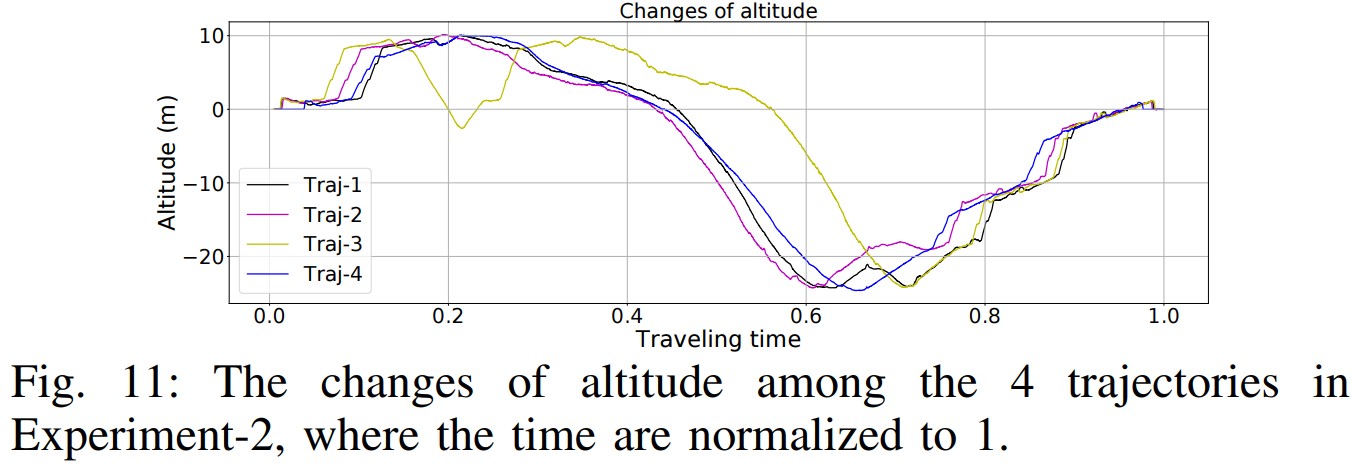
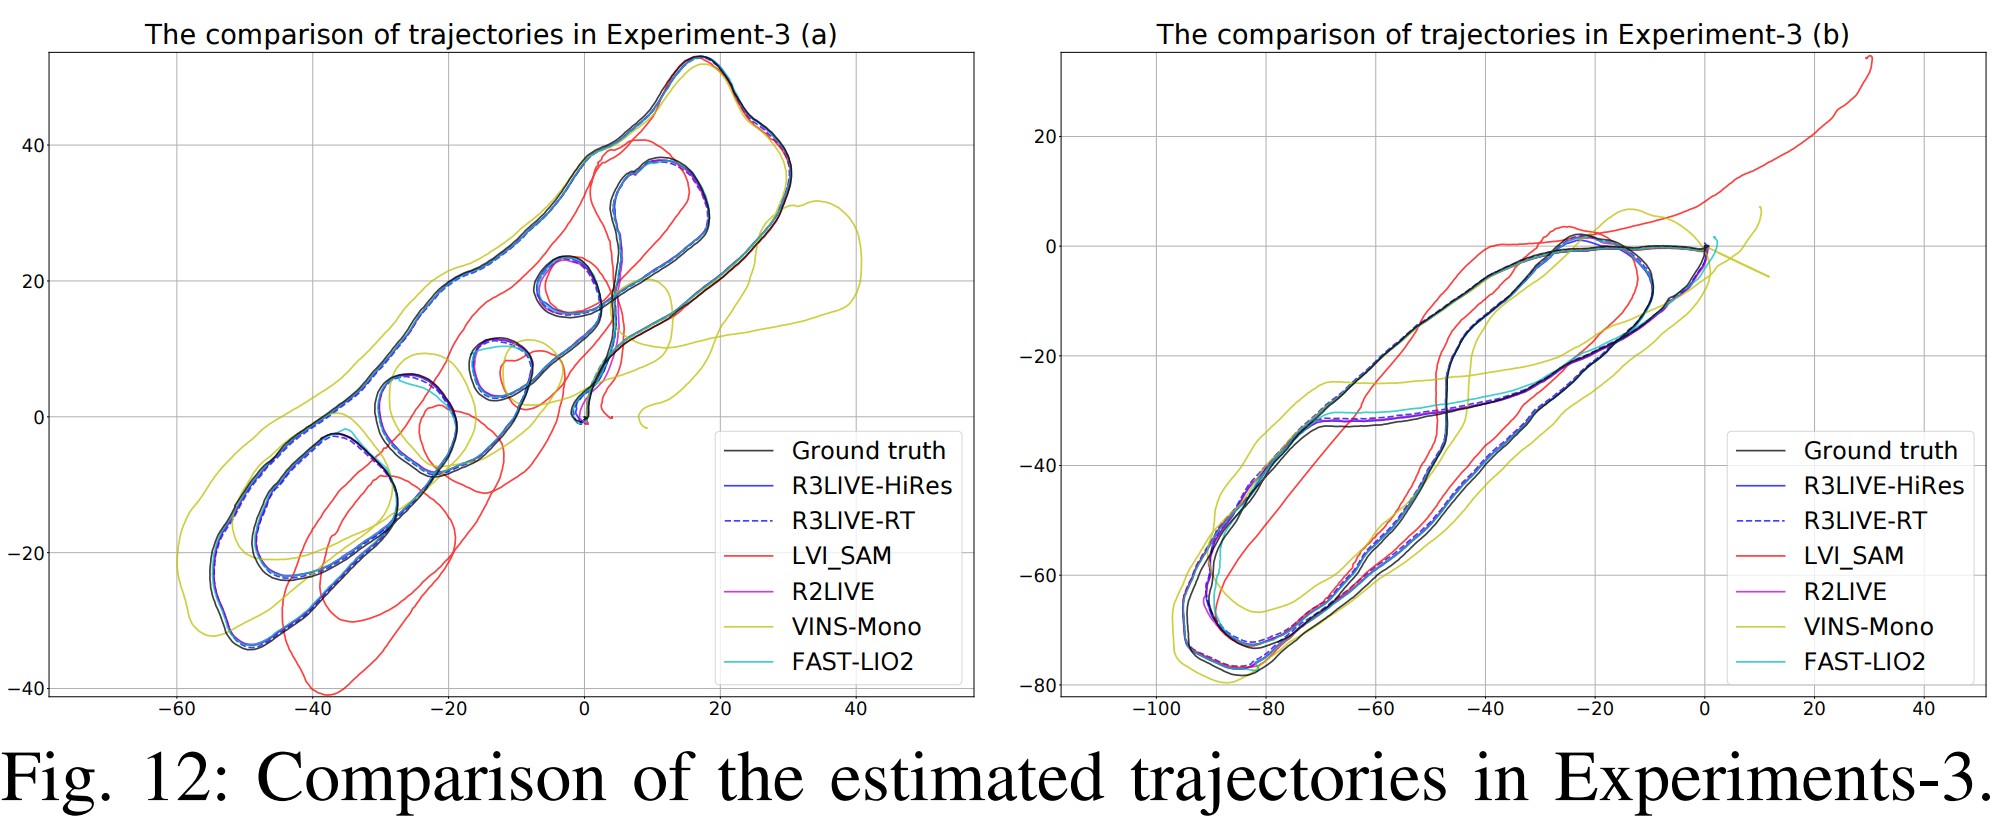
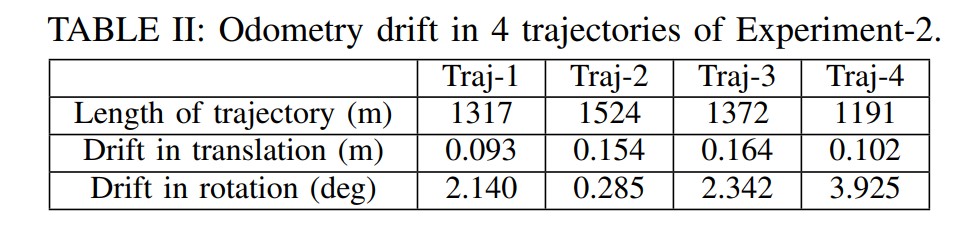
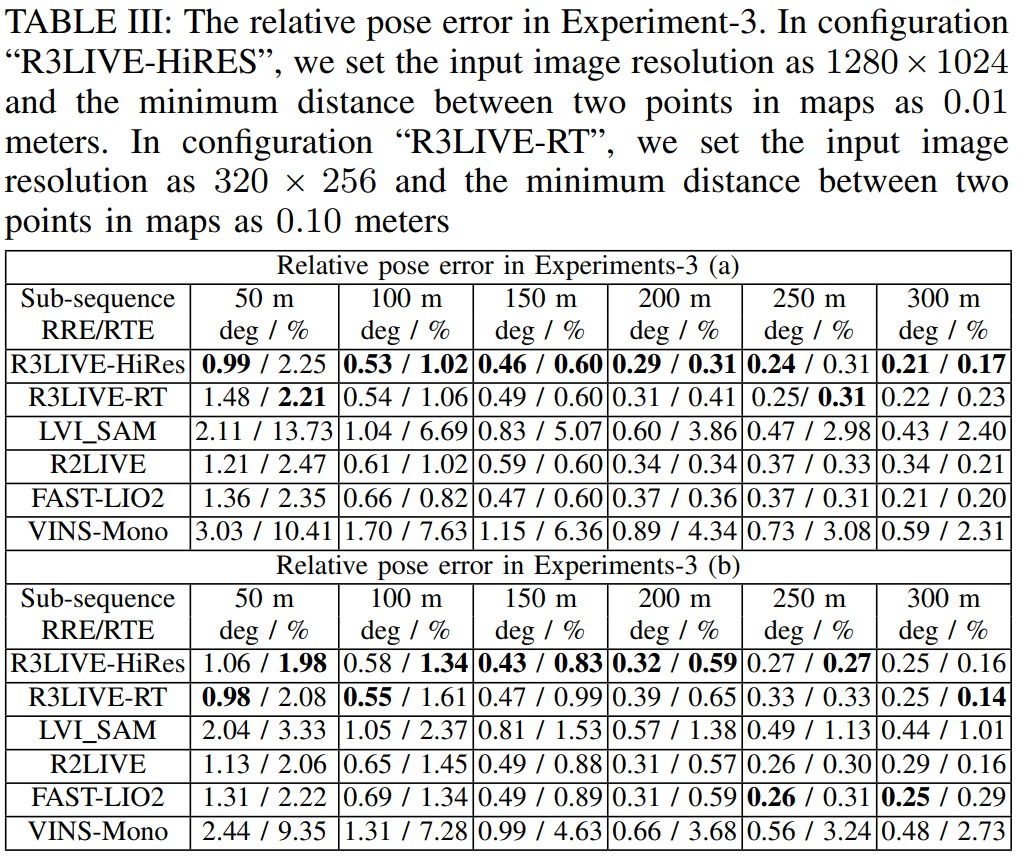
实验 3:重建精度定量分析
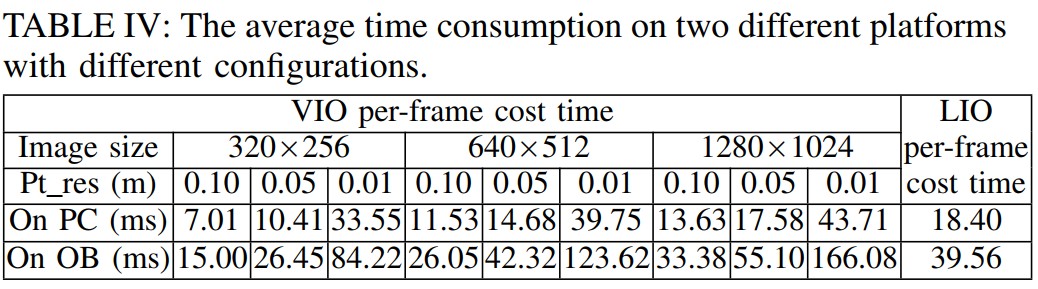
实验 4:耗时分析
PC 配置:Intel i7-9700K CPU + 32GB RAM;
UAV 配置:Intel i7-8550u CPU + 8GB RAM;
应用
Mesh 重建与贴图
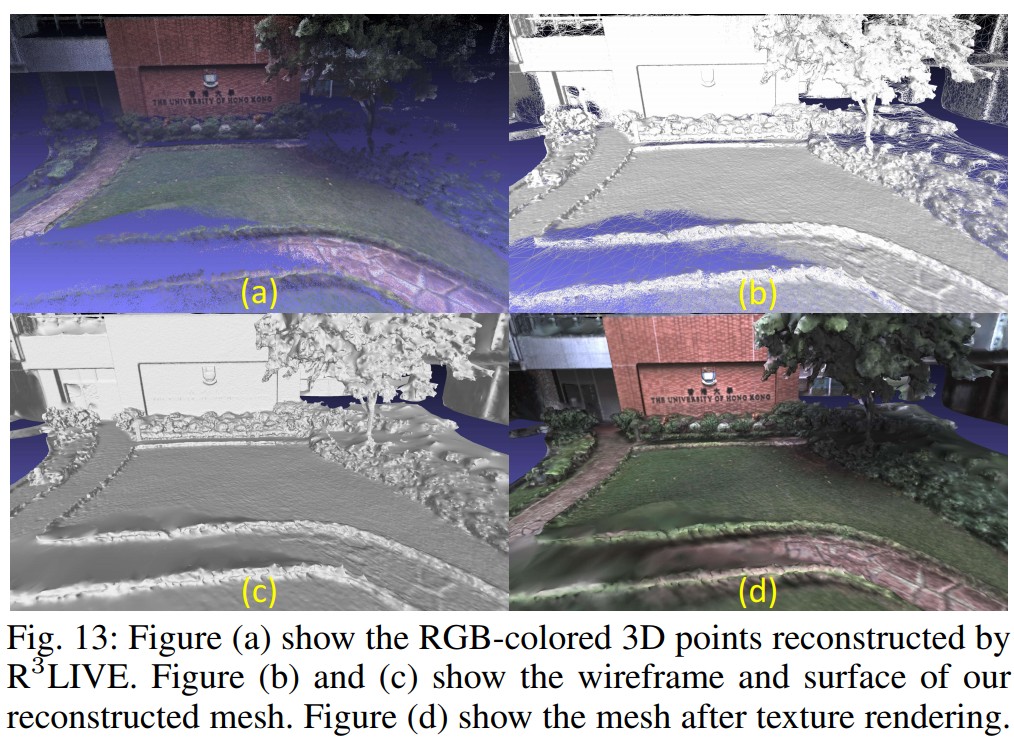
作者还开发了一套用于 mesh 化和贴图的工具,可以导出一些通用格式的文件,如“pcd”、“ply”、“obj”等。
3D 游戏应用
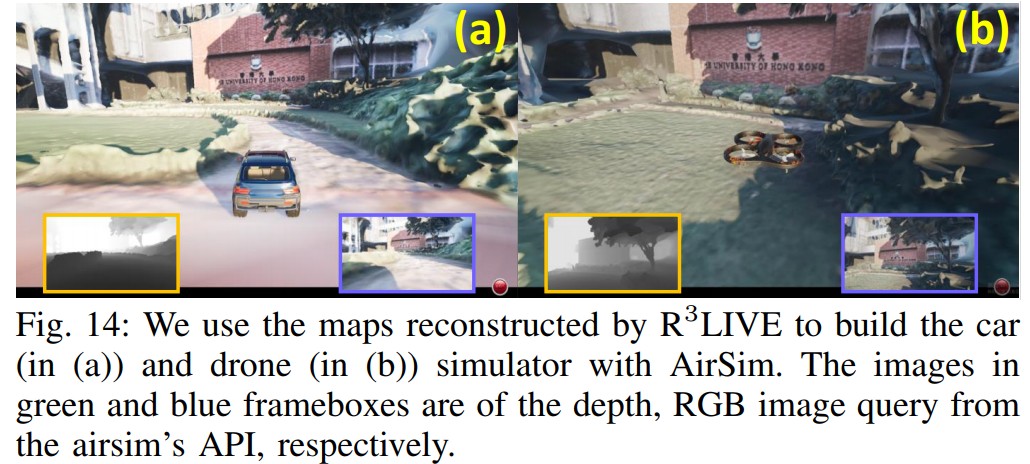
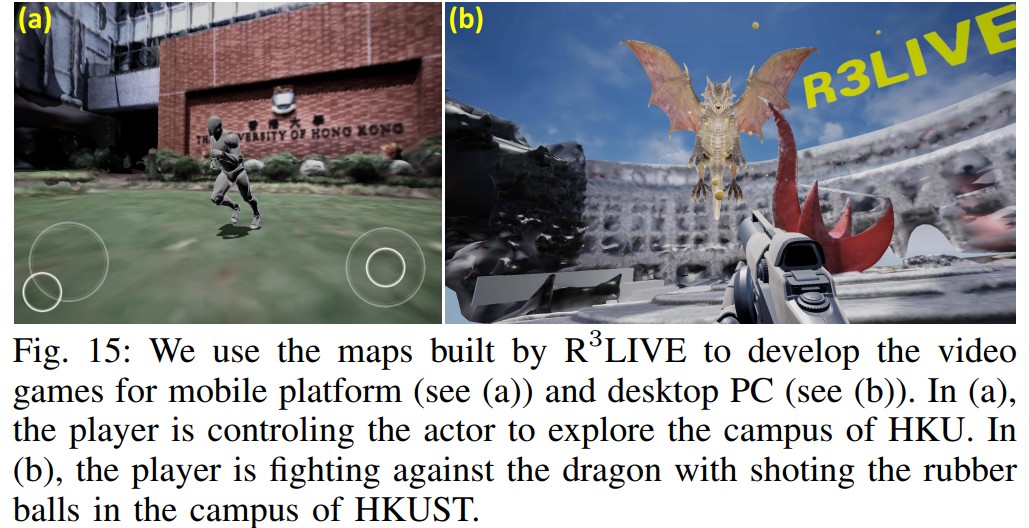
如下两图,作者使用 AirSim 模拟器以及 R3LIVE 重建的 mesh 图搭建了两款游戏。
这里是作者公布的视频: